Публичные кейсы роботизации логистики фиксируют итоговый производственный результат проекта, тогда как инженерная спецификация описывает физические границы применимости оборудования на конкретном полу. Этот водораздел определяет разницу между маркетинговой вывеской комплексного решения и фактическим поведением механизмов при отклонении входящего потока от расчетного эталона.
Декларируемая универсальность против жестких допусков
Когда инженер или управляющий знакомится с описанием внедрения, система предстает автономным организмом: манипуляторы уверенно снимают коробки, тележки везут стеллажи, а программный диспетчер распределяет задания без задержек. В названии такого контура часто звучит полная автоматизация участка отбора или сортировки. Непонятная ситуация начинается в момент, когда предприятие пытается повторить схему на объекте с похожим набором артикулов, но сталкивается с внезапными остановками конвейера или резким падением суточной нормы.
Причина кроется в свойствах, скрытых за общим термином. Автономный захват палеты в отчете кажется безусловной функцией, но физически он опирается на целостность упаковочной пленки, отсутствие выпирающих углов картона и допустимый наклон опорных брусков не более пары градусов. Если входящая палета слегка деформирована при транспортировке, оптический датчик платформы фиксирует препятствие и блокирует перемещение. Комплекс формально исправен, однако технологическая операция останавливается до вмешательства оператора.
Разворот исходных предпосылок
Оценка эффективности роботизированной зоны кардинально меняется при пересмотре базовой предпосылки о стабильности физической среды. Предположим, что входящий поток состоит из идеальной тары строго калиброванного размера с однородным распределением веса:
- Манипулятор удерживает паспортный темп перекладки, так как вакуумная присоска попадает в рассчитанный геометрический центр каждой плоскости.
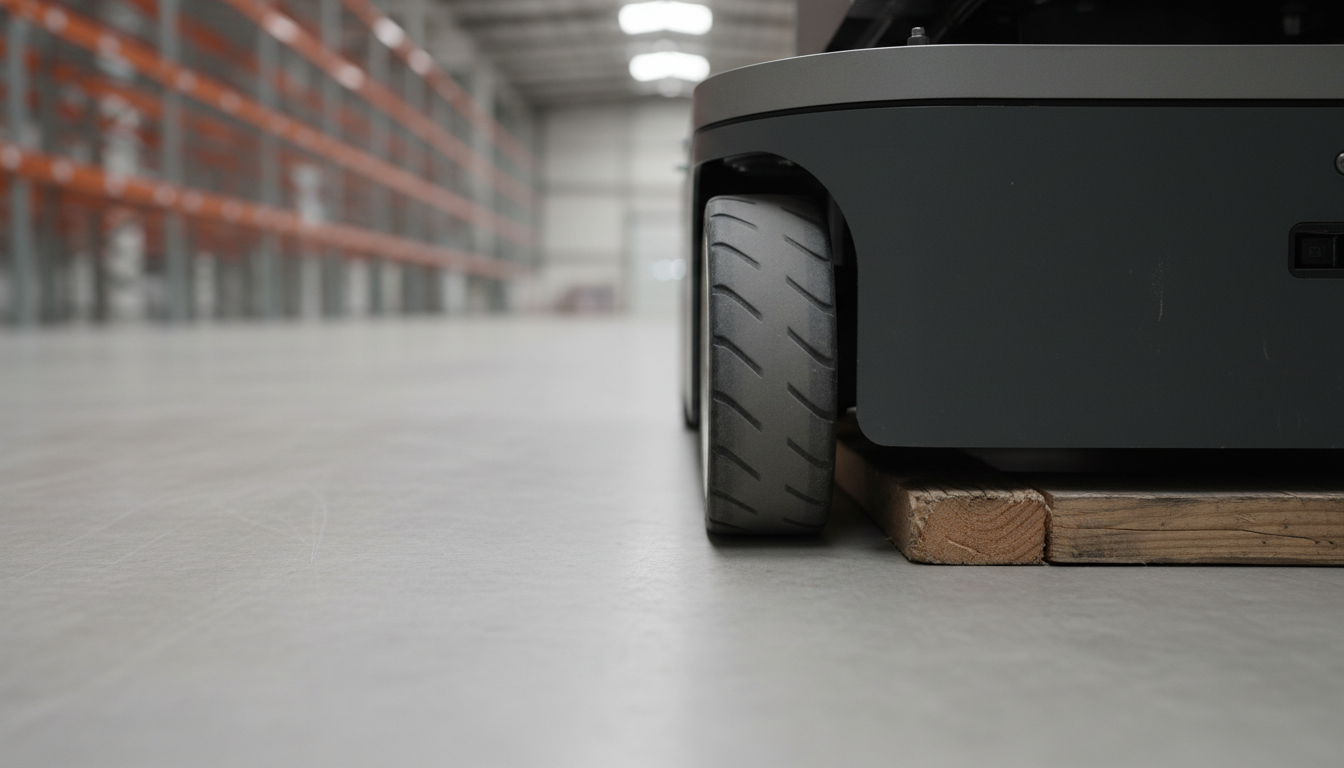
- Транспортная тележка разгоняется до предельной конструктивной скорости, поскольку сцепление колеса с чистым сухим полимерным полом гарантирует тормозной путь в пределах пяти сантиметров.
- Пропускная способность коридора совпадает с проектной математической моделью.
Теперь заменим эту предпосылку на рядовые складские условия, где картонные короба поступают разной степени влажности и жесткости, а на полу скапливается микропыль от колес погрузчиков. Захват начинает адаптировать усилие, скорость перемещения платформы программно снижается ради безопасности маневрирования, а дистанция между идущими машинами автоматически удваивается. В этот момент название процесса остается прежним — роботизированная палетизация, — но фактическая производительность падает в полтора-два раза без единой аппаратной поломки.
Свойства маршрутизации в замкнутом объеме
В описаниях проектов передвижение флота роботов часто называют гибкой сетью без узких мест. В реальности подвижная платформа подчиняется кинематике твердого тела. Два встречных робота на перекрестке шириной два метра не могут разъехаться по произвольной дуге: траектория привязана к радиусу поворота под нагрузкой. Если один аппарат замедлился из-за распознавания упавшей этикетки, за ним выстраивается очередь. Динамическая диспетчеризация предотвращает аварии, но физическая плотность машин на квадратный метр создает локальную пробку точно так же, как и обычный ручной транспорт.
Каждый, кто наблюдает за работой смонтированного участка, может сам заметить эту границу. Достаточно встать у зоны передачи груза и посчитать, сколько секунд тележка проводит в ожидании перед выходом на прямую траекторию. Паузы между командами и медленное выравнивание колес перед стыковкой показывают не сбой программы, а реальные физические свойства механики, о которых обычно умалчивают краткие описания готовых проектов.